Egy ember alakú robot mindössze 50 perc 26 másodperc alatt teljesítette a félmaratoni távot, több mint hat perccel gyorsabban az akkori emberi világcsúcsnál. Eközben dél-koreai kutatók egy olyan négylábú robotot fejlesztettek, amely egyetlen akkumulátortöltéssel futott végig egy teljes maratont.
A Nature folyóiratban 2026 szeptemberében bemutatott eredmények arra utalnak, hogy a robotika új korszakba lépett. A látványos sebesség azonban csak az egyik kihívás, az igazi áttörést az jelentheti, ha a gépek hosszú időn keresztül, energiatakarékosan és önállóan képesek dolgozni a valódi világban.
Megdőlt az emberi rekord, igaz, nem ugyanazokkal a feltételekkel
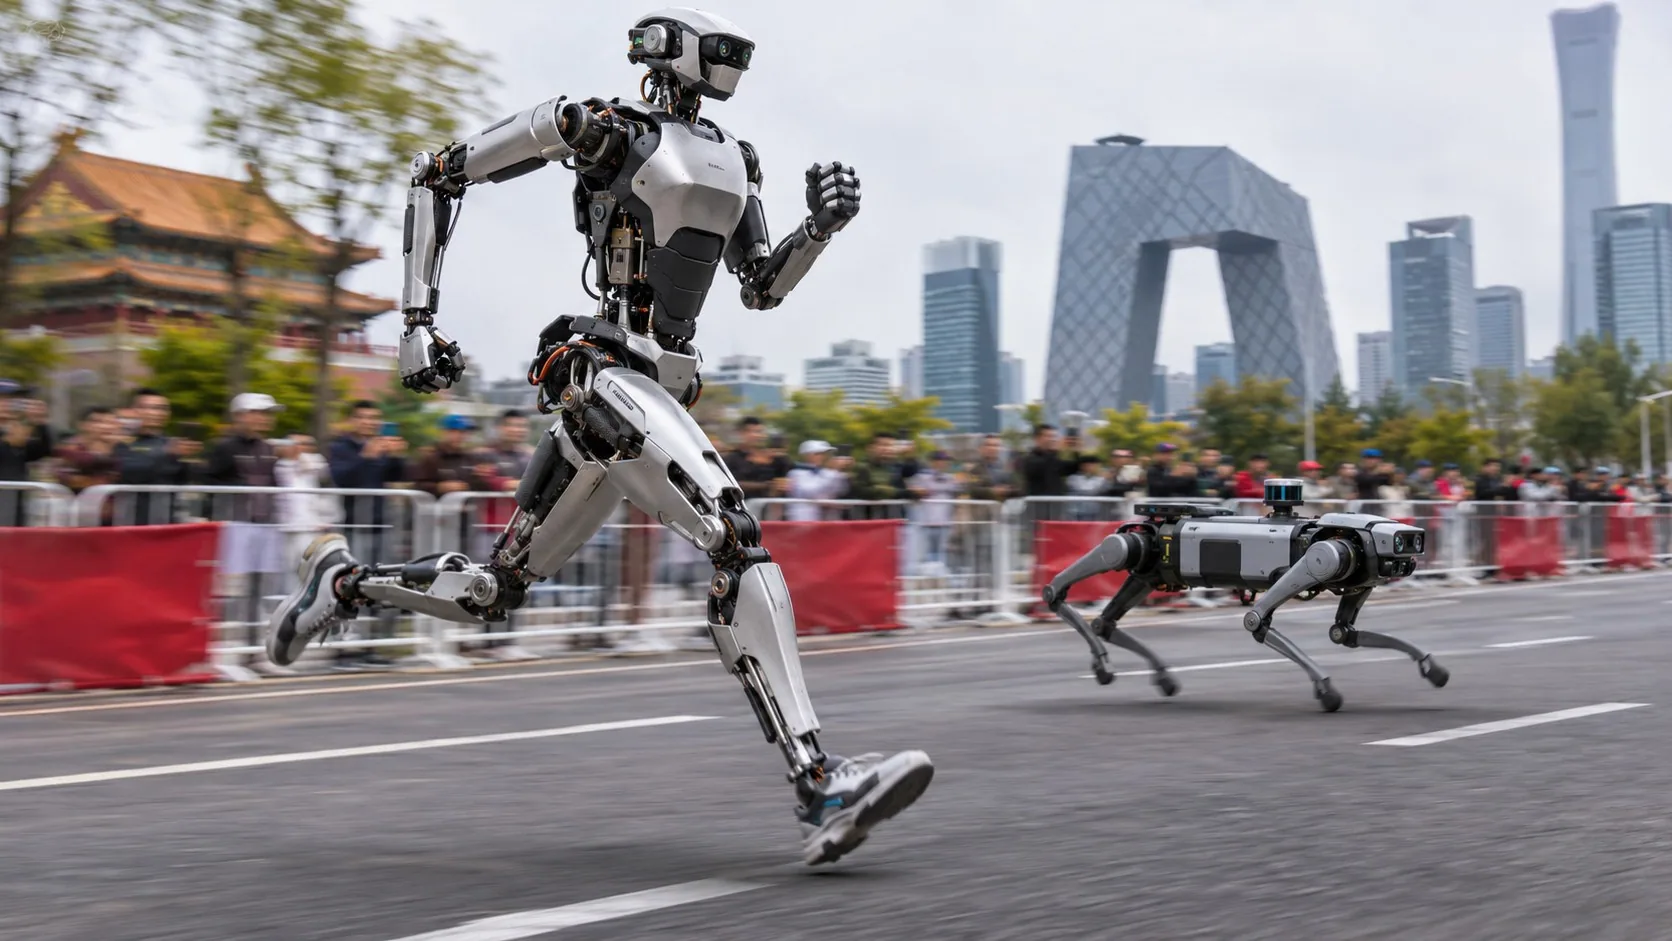
2026.április 19-én különleges versenyt rendeztek Pekingben. A kínai főváros technológiai központjában több mint száz csapat humanoid robotjai álltak rajthoz egy 21,0975 kilométeres félmaratoni versenyen.
A cél nem pusztán a szórakoztatás volt. A fejlesztők valós körülmények között akarták kipróbálni a gépek mozgását, egyensúlyát, energiaellátását és navigációs képességeit.
A verseny győztese a Shandian, nemzetközi nevén Lightning, vagyis Villám elnevezésű humanoid robot lett, amelyet a kínai Honor technológiai vállalat fejlesztett.
Az eredmény megdöbbentette a megfigyelőket.
A robot 50 perc 26 másodperc alatt teljesítette a távot, miközben az akkori hivatalos férfi félmaratoni világcsúcs 57 perc 20 másodperc volt.
A különbség csaknem hét perc. A teljesítményt azonban fontos a megfelelő körülmények között értékelni.
A humanoid robotok külön versenyen indultak, és a mezőnyben teljesen önálló, valamint távirányított gépek egyaránt szerepeltek. A versenyszabályok az autonóm működést előnyben részesítő időkorrekciót is alkalmaztak.
A győztes hivatalos ideje ezért nem hasonlítható minden szempontból közvetlenül egy emberi futó atlétikai eredményéhez. A robot ugyanakkor valóban rendkívül gyorsan haladt, és olyan technológiai teljesítményt mutatott be, amely alig egy évvel korábban még elérhetetlennek látszott.
Egyetlen év alatt hatalmasat fejlődtek
A pekingi robotfélmaraton története 2025-ben kezdődött. Az első versenyen húsz csapat indult, és a Tiangong Ultra nevű humanoid robot nyert. A gép 2 óra 40 perc 42 másodperc alatt teljesítette a távot.
Ez önmagában is jelentős eredménynek számított, hiszen az emberi járás és futás utánzásához a robotoknak rendkívül összetett egyensúlyozási és mozgáskoordinációs feladatokat kell megoldaniuk.
Egyetlen évvel később azonban a győztes hivatalos ideje már 50 perc 26 másodperc volt.
A javulás több mint másfél óra. Ez nem jelenti azt, hogy minden humanoid robot teljesítménye hasonló mértékben fejlődött, de látványosan mutatja a legjobb versenygépek előrehaladását.
A 2026-os futamon ugyanakkor nem minden résztvevő teljesített hibátlanul. Több robot elesett, ütközött vagy műszaki problémákkal küzdött.
Az Associated Press beszámolója szerint a mezőny gépeinek csak mintegy 40 százaléka navigált önállóan. A technológia tehát egyre gyorsabb, de az autonóm működés és a megbízhatóság még korántsem megoldott minden helyzetben.
A természetből lesték el a mozgás titkát
A robotok fejlesztésének egyik legnagyobb kihívása az energiafelhasználás.
Az emberi test rendkívül hatékony mozgásra képes. Izmaink, inaink és ízületeink együttműködése lehetővé teszi, hogy viszonylag kis energiabefektetéssel hosszú távolságokat tegyünk meg.
A két lábon járó robotoknál ugyanezt elektromos motorokkal, érzékelőkkel és számítógépes szabályozórendszerekkel kell megvalósítani.
A gyors mozgás közben a gépeknek folyamatosan korrigálniuk kell testhelyzetüket, és alkalmazkodniuk kell a talaj egyenetlenségeihez. A Lightning fejlesztői ezért különös figyelmet fordítottak a robot testfelépítésére. A mintegy 169 centiméter magas, körülbelül 45 kilogrammos gép hosszú lábait az élsportolók mozgásának figyelembevételével tervezték.
A mérnökök folyadékhűtéses rendszert is alkalmaztak, hogy a nagy teljesítménnyel működő motorok ne melegedjenek túl. A verseny egyik fontos tanulsága, hogy a robotok mozgási képességei nem pusztán a mesterséges intelligencia fejlettségétől függenek.
Legalább ennyire fontos a mechanikai kialakítás, a megfelelő energiaellátás és a szabályozó algoritmusok összehangolt működése.
Egy dél-koreai robot teljes maratont futott egyetlen töltéssel
Miközben a kínai fejlesztők a humanoid robotok sebességét próbálták növelni, a dél-koreai KAIST kutatóintézet mérnökei más megközelítést választottak. Ők elsősorban azt akarták megoldani, hogyan lehet egy lábakon járó robotot rendkívül energiatakarékossá tenni.
A kutatók RAIBO2 nevű négylábú robotjukat egy teljes maratoni távon tesztelték. A gép a dél-koreai Sangju Marathon versenyen 42,195 kilométert tett meg, méghozzá egyetlen akkumulátortöltéssel.
A teljesítés ideje 4 óra 19 perc 52 másodperc volt. Az eredményt a Nature tudományos folyóirat 2026. szeptember 23-án publikálta. A robotnak nem egyszerű laboratóriumi futópadon kellett haladnia. Az útvonalon emelkedők, lejtők és csúszós útszakaszok is voltak. A teljes szintkülönbség 286 métert tett ki. A RAIBO2 végig stabilan haladt, és a táv megtétele során mintegy 1280 wattóra energiát használt fel.
Az eredmény egyik legfontosabb sajátossága, hogy a robot a rendelkezésére álló akkumulátorkapacitásnak csak egy részét fogyasztotta el. A kutatók becslése szerint megfelelő körülmények között akár további 25 kilométer megtételére is képes lehetett volna.
A robot energiahatékonysága bizonyos mérőszám szerint már az emberét is felülmúlta
A Nature tanulmányának talán legérdekesebb eredménye nem a maratoni idő, hanem az energiafelhasználás volt. A kutatók az úgynevezett szállítási energiaigény, angolul cost of transport mérőszámát alkalmazták. Ez azt mutatja meg, hogy egy mozgó rendszer a saját súlyához és a megtett távolsághoz viszonyítva mennyi energiát használ fel.
A RAIBO2 esetében a kutatók 0,25-ös értéket mértek. A tanulmányban összehasonlítási alapként alkalmazott emberi érték 0,37 volt. Ez a meghatározott mutató szerint kedvezőbb eredményt jelentett a négylábú robot számára. Fontos azonban, hogy az összehasonlítás nem jelenti az emberi szervezet minden szempontból történő felülmúlását.
A biológiai és az elektromos rendszerek energiafelhasználása eltérő folyamatokon alapul, és a robot más feladatokra, más mozgásmechanikával készült, mint az ember. Az eredmény mégis rendkívül fontos.
A kutatók ugyanis azt bizonyították, hogy a megfelelően optimalizált motorok, mechanikai elemek és mozgásszabályozási algoritmusok együttes alkalmazásával a korábbi négylábú robotoknál több mint háromszor nagyobb hatótávolság érhető el egyetlen akkumulátortöltéssel.
Ez már nem csupán versenyeredmény, hanem komoly mérnöki fejlesztés.
Mesterséges intelligencia tanítja meg a robotokat mozogni
A modern robotika egyik legfontosabb fejlesztési területe a megerősítéses tanulás. Ennek során a robotot vezérlő algoritmus számítógépes szimulációkban különböző mozgásformákat próbál ki. A rendszer visszajelzést kap arról, hogy az adott mozgás mennyire sikeres, stabil vagy energiatakarékos.
Sok ismétlés után a szabályozó olyan mozgási stratégiákat sajátíthat el, amelyeket a mérnököknek nem kell minden apró részletükben előre beprogramozniuk. A RAIBO2 fejlesztői ezt a módszert az energiahatékonyság javítására is felhasználták.
Az algoritmus nemcsak a stabil járást tanulta meg, hanem azt is, hogyan csökkenthető a motorok elektromos vesztesége és a lábak talajjal való érintkezésekor fellépő energiaveszteség. A hardver és a szoftver együttes optimalizálása tette lehetővé a maratoni teljesítményt.
Az ilyen kutatások hosszabb távon hozzájárulhatnak ahhoz, hogy a robotok egyre összetettebb környezetekben működjenek.
A következő lépés már nem a futás, hanem a munka lehet
A robotmaratonok első pillantásra látványos technológiai bemutatóknak tűnhetnek. A mögöttük álló fejlesztéseknek azonban gyakorlati jelentőségük is van. Az energiatakarékos lábakon járó robotok olyan helyeken lehetnek hasznosak, ahol a hagyományos kerekes gépek nehezen közlekednek. Ilyenek lehetnek például az építkezések, ipari létesítmények, hegyvidéki területek vagy természeti katasztrófák helyszínei.
Egy megfelelően felszerelt robot veszélyes környezetben végezhetne felderítést, műszaki ellenőrzést vagy egyszerűbb szállítási feladatokat.
A hosszabb akkumulátoros üzemidő pedig csökkenthetné a gyakori töltés és az emberi beavatkozás szükségességét.
A humanoid robotok esetében a fejlesztők azt remélik, hogy az emberi környezethez alkalmazkodó testfelépítés egyszer majd megkönnyítheti a gépek alkalmazását a gyárakban, raktárakban és szolgáltatási területeken. A futásban elért eredmények azonban önmagukban még nem bizonyítják, hogy ezek a robotok képesek lennének összetett munkafolyamatokat megbízhatóan elvégezni.
Egy terepen futó gépnek egészen más feladatokat kell megoldania, mint egy olyan robotnak, amely törékeny tárgyakat kezel, szerszámokat használ vagy emberek között dolgozik. A valódi kihívás ezért a mozgás, az érzékelés, a tárgykezelés és a biztonságos döntéshozatal összekapcsolása.
Elveszik a robotok az emberek munkáját?
A robotika gyors fejlődése nemcsak műszaki, hanem gazdasági és társadalmi kérdéseket is felvet. A modern robotok egyre több olyan fizikai feladat elvégzésére válhatnak alkalmassá, amelyek korábban kizárólag emberi munkaerőt igényeltek.
Ez a fejlődés hosszabb távon átalakíthat egyes munkaköröket.
Ugyanakkor a jelenlegi technológia számos olyan korláttal rendelkezik, amely miatt a teljes emberi helyettesítés sok területen nem reális rövid távú cél. A gépek előnye elsősorban a monoton, fizikailag megterhelő vagy veszélyes feladatok támogatásában jelentkezhet.
Az ipari alkalmazásban különösen fontos lesz az ember és a robot együttműködése.
A technológia társadalmi haszna nem pusztán attól függ, milyen gyorsan képes egy robot futni, hanem attól is, hogy mennyire biztonságosan, gazdaságosan és kiszámíthatóan működik az emberek környezetében. A következő évek egyik fontos kérdése ezért az lesz, hogy a látványos laboratóriumi és versenyeredményekből milyen valóban használható alkalmazások születnek.
A gépek már gyorsan futnak, de az emberi képességek felülmúlása még messze nem teljes
A 2026-os robotmaratonok fontos fordulópontot jelentenek a lábakon közlekedő gépek fejlesztésében.
A kínai Lightning rendkívüli sebessége és a dél-koreai RAIBO2 energiatakarékos maratoni teljesítménye két eltérő, de egyaránt fontos technológiai eredmény. Az egyik azt mutatja meg, milyen gyors lehet egy ember alakú gép.
A másik pedig azt, hogyan lehet hosszú távon hatékonyan működtetni egy négylábú robotot.
A tudományos és mérnöki kihívás azonban nem ért véget. A robotoknak a jövőben nemcsak gyorsabban és tovább kell mozogniuk, hanem önállóan kell felismerniük környezetük változásait, alkalmazkodniuk kell a váratlan helyzetekhez, és biztonságosan kell együttműködniük az emberekkel.
A 2026-os eredmények ezért nem azt jelentik, hogy a gépek már mindenben felülmúlták az embert. Azt viszont egyértelműen mutatják, hogy a robotika fejlődése új szakaszba lépett.
A kérdés ma már nem csupán az, hogy egy robot képes-e lefutni egy maratont, hanem az, hogy hamarosan képes lesz-e ugyanilyen kitartással és önállósággal dolgozni a mindennapi életben is.